


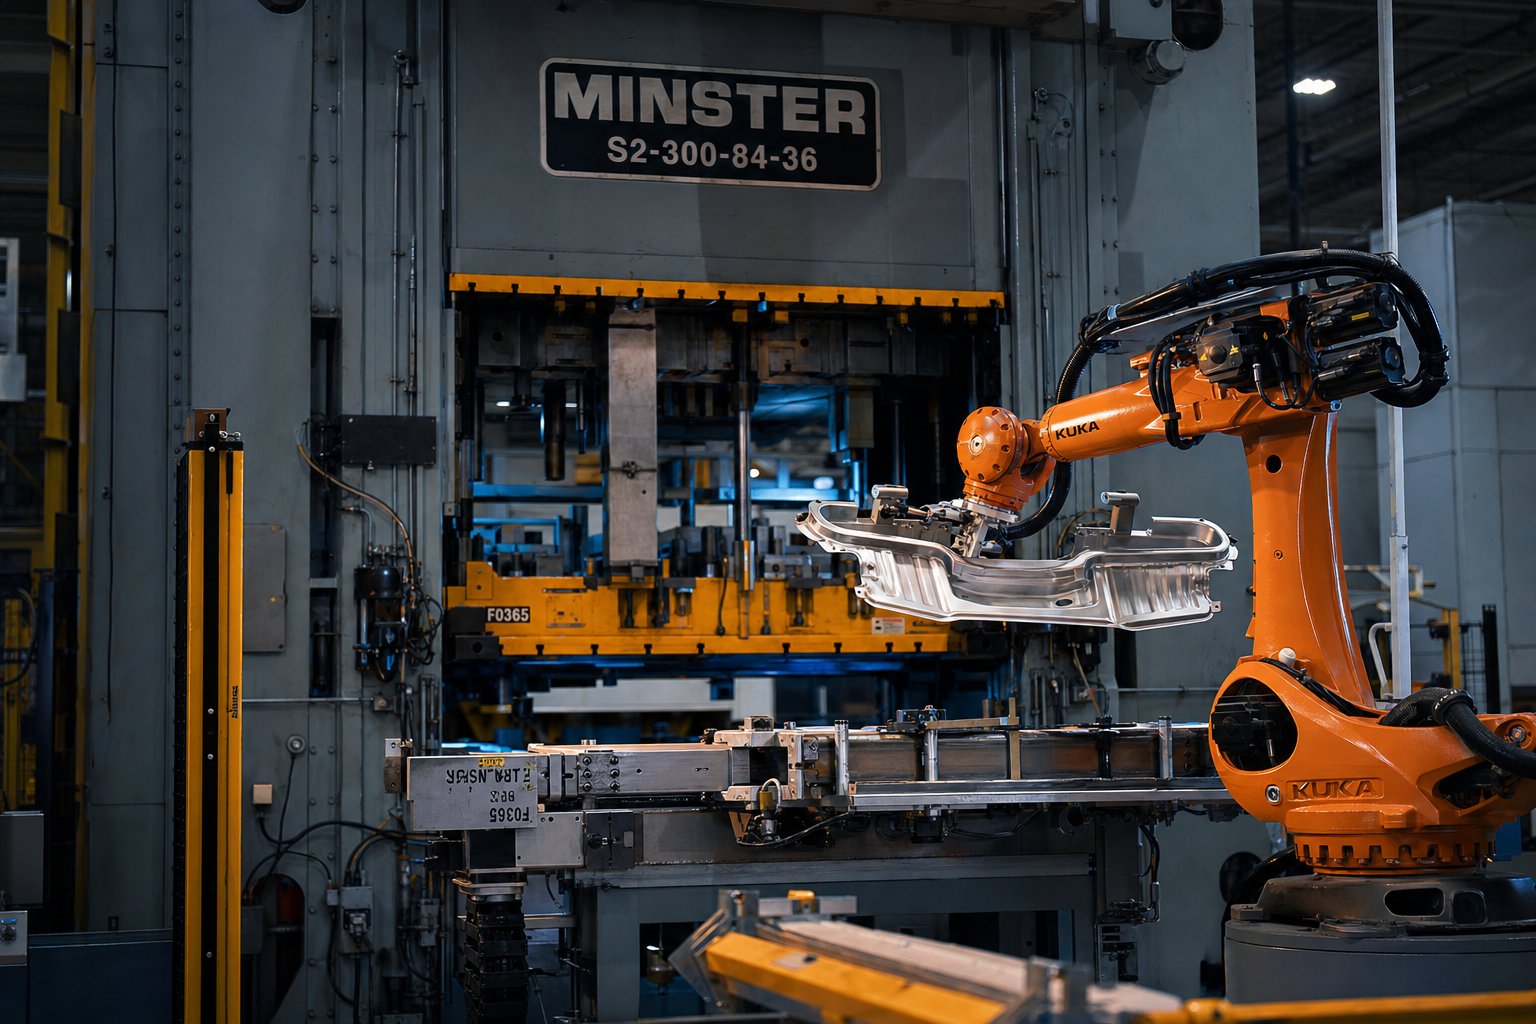
Co je robotické transferové lisování
Požádejte pět techniků lisování, aby definovali lisování pomocí robotického transferového lisu, a pravděpodobně dostanete pět různých odpovědí. Někteří si to pletou se základní správou tisku. Jiní to spojují s postupnými operacemi s matricí. Realita je specifičtější a při specifikaci vybavení nebo při citování nového programu záleží na správné definici.
Co vlastně znamená ražení pomocí robotického transferového lisu
Robotické přetlačovací lisování je více{0}}stanicový proces tváření kovů, při kterém kloubové roboty nebo servo{1}}poháněné přenášecí mechanismy pohybují jednotlivými obrobky mezi sekvenčními lisovacími stanicemi uvnitř lisu nebo lisovací linky a synchronizují manipulaci se součástmi se zdvihem lisu, aby prováděly postupné tváření diskrétních polotovarů, nikoli souvislých pásů.
Ten rozdíl odprogresivní lisováníje kritický. V progresivním nastavení matrice se souvislý pás plechu vede přes integrované stanice v rámci jednoho bloku matrice a díly zůstávají připojeny k nosnému pásu až do konečného odříznutí. V robotickém přenosovém systému jsou polotovary nejprve odděleny a poté fyzicky přemístěny mezi nezávislé lisovací stanice pomocí robotického manipulačního mechanismu. To dává procesu flexibilitu pro větší nebo geometricky složité díly, které jednoduše nemohou zůstat spojené s pásem.
Také to není totéž jako běžná obsluha robotického lisu, kde robot jednoduše naloží a vyloží jednu- matrici stanice. Zde je robot nedílnou součástí samotné tvářecí sekvence a přemisťuje obrobky mezi více tvářecími fázemi v rámci jednoho lisovacího cyklu nebo přes synchronizovanou lisovací linku.
Základní součásti procesu
V každé robotické přenosové razicí buňce spolupracují tři základní prvky:
- Sada přenosových matric- několik lisovacích stanic navržených se specifickými profily vůle, které umožňují robotický přístup pro odebírání součástí a jejich umístění mezi fázemi tváření.
- Robotický manipulační systém- servopřenášecí tyče, příčné mechanismy nebo šesti{1}}osá kloubová ramena, která pohybují součástmi přes obálku převodového pohybu rychlostí odpovídající cílové frekvenci zdvihů.
- Synchronizační vrstva- řadiče a komunikační protokoly, které spojují pohyb robota s pozicí lisu v reálném čase a zajišťují, že obrobek uvolní prostor matrice dříve, než beran klesne.
Každý prvek omezuje ostatní. Profily vůle určují, kolik prostoru má robot k manévrování. Obálka přenosového pohybu určuje dosažitelné zdvihy za minutu. A synchronizační vrstva rozhoduje o tom, zda můžete časy cyklů posouvat rychleji, nebo je potřeba ustoupit kvůli bezpečnostní rezervě.
Pochopení toho, jak se tyto tři komponenty vzájemně ovlivňují, je to, co odlišuje dobře{0}}specifikovaný systém od systému, který má v dílně nižší výkon. Výkonnostní obálka celé buňky závisí na tom, jaký typ přenosového systému zvolíte, jak komunikuje s lisem a zda byla matrice od začátku navržena s ohledem na robotický přístup.
Jak se robotický přenos srovnává s progresivními a mechanickými systémy
Volba mezi progresivním lisováním, mechanickým přenosem a robotickým přenosem není otázkou, co je „lepší“. Jde o to, jaká omezení dominují vašemu programu: geometrie součásti, objemové cíle, frekvence výměny nebo kapitálový rozpočet. Problém je v tom, že většina-rozhodování probíhá bez strukturovaného rámce a inženýři předvolí to, co jejich obchod provozoval naposledy.
Zde je{0}}vedle{1}}porovnání, které mapuje skutečné kompromisy-v šesti faktorech, o které se inženýři nejvíce starají:
| Faktor | Progresivní lisování | Mechanický přenosový lis | Robotické transferové lisování |
|---|---|---|---|
| Flexibilita | Nízké - věnované jedné části na souvislém pásu | Nízký až střední - pohyb řízený vačkou- opravený podle nastavení | Vysoké - programovatelné cesty, snadné{1}}přepracování úloh pro nové rodiny součástí |
| Doba přechodu | 1–4 hodiny (výměna matrice + navlékání pásku) | 2–8 hodin (mechanické seřízení + přečasování vačky) | 30 min–2 hodiny (výměna EOAT + vyvolání programu) |
| Složitost části | Střední - omezeno připevněním pásu a plochými formovacími rovinami | Střední až vysoká - diskrétní prázdná místa umožňují hlubší tažení | Vysoká - úplná změna orientace mezi stanicemi umožňuje komplexní 3D geometrii |
| Tonážní rozsah | Typicky 30T–600T | Typicky 200T–2500T | 60T–3000T+ (škálovatelné pro různé velikosti lisu) |
| Složitost programování | Minimální - posuv pásu je mechanický nebo servo-přiváděný s pevnou roztečí | Střední - profily vaček nastavené během sestavení, omezená nastavitelnost | Vysoké - programování cesty robota, ladění synchronizace, vyhýbání se kolizi |
| Typický SPM (údery za minutu) | 30–60+ | 20–30 | 10–20 (šesti-osé roboty) / 15–25 (servopřenosové tyče) |
Progresivní raznice vs robotické přenosové raznice
Progresivní lisovánídominuje, když vyrábíte malé až střední díly s velkým objemem na souvislém pásu. Představte si držák nebo koncovku konektoru, která zůstane dostatečně plochá, aby zůstala připojena k nosnému pásu přes 15 nebo 20 stanic. Pás se posouvá s pevným stoupáním, každý zdvih vytvoří hotový díl a můžete snadno posunout rychlost cyklu nad 30 SPM. Využití materiálu bývá nižší, protože pás vyžaduje konzistentní nosné úseky mezi stanicemi, ale rychlost a náklady na kus to vynahrazují v objemu.
Robotický přenos změní rovnici, když se díly zvětší, potřebují hluboké tažení nebo vyžadují změnu orientace mezi fázemi tváření. Vzhledem k tomu, že každý obrobek se pohybuje jako samostatný polotovar, není zde žádné omezení-šířky pásu a není třeba udržovat geometrii kompatibilní s připevněním nosiče. Kompromisem-je rychlost: přenos jednotlivých částí mezi stanicemi zabere více času než posun souvislého pásu o pevnou vzdálenost. U programů běžících pod 100 000 dílů ročně nebo dílů se složitou 3D geometrií tato rychlostní mezera jen zřídka záleží. U programů, které tlačí přes milion-jednotek jednoduchého tvaru, stále vítězí v ekonomice progresivní kostky.
Mechanický přenos vs robotické přenosové systémy
Specializované mechanické přenášecí lisy používají vačkové{0}}tyče nebo spojovací systémy k přemísťování dílů mezi stanicemi v pevných časových intervalech. Jsou rychlé, spolehlivé a dokonale se hodí pro velko-objemovou výrobu středně velkých-dílů, kde se tvarovací sekvence nemění. Představte si automobilové konstrukční držáky vyráběné na 600tunovém lisu při 25 SPM po léta bez výměny lisovnice.
Omezení se projeví ve chvíli, kdy potřebujete flexibilitu. Mechanické profily vaček se nastavují během výroby stroje nebo větší přestavby. Změna pohybu přesunu pro přizpůsobení jiné rodině součástí znamená fyzické úpravy, které mohou zabrat celou směnu nebo více. Robotické přenosové systémy to řeší programovatelnými dráhami pohybu. Vyměníte konec--nástroje ramene, načtete uložený program, ověříte umístění a spustíte. Toto srovnání doby výměny robotické přenosové matrice často upřednostňuje robotický přístup o 50–75 % pro obchody provozující smíšené rodiny dílů na stejné lisovací lince.
Složitost programování je místo, kde se náklady přesouvají zpět. Mechanický přenosový lis vyžaduje po uvedení do provozu jen málo průběžné softwarové práce. Robotický systém vyžaduje programování cesty, ladění synchronizace a ověřování prevence kolizí pokaždé, když zavádíte nový díl. Obchody bez domácích-programátorů robotů buď tuto práci zadávají externě, nebo investují do offline simulačních nástrojů k vývoji a ověřování programů, než ztratí čas na tisk.
Rozhodovací rámec se scvrkává na tři otázky: Jak často měníte? Jak složitá je geometrie vašeho dílu? A dokážou vaše objemové cíle tolerovat zdvihy ražení přenosovou matricí za minutu v rozsahu 10–25 namísto 30+? Odpovězte na ně upřímně a správný typ systému se obvykle odhalí sám. Co je složitější, je přizpůsobení samotného přenosového mechanismu vašim specifickým požadavkům na součást, což otevírá zcela jinou sadu možností.
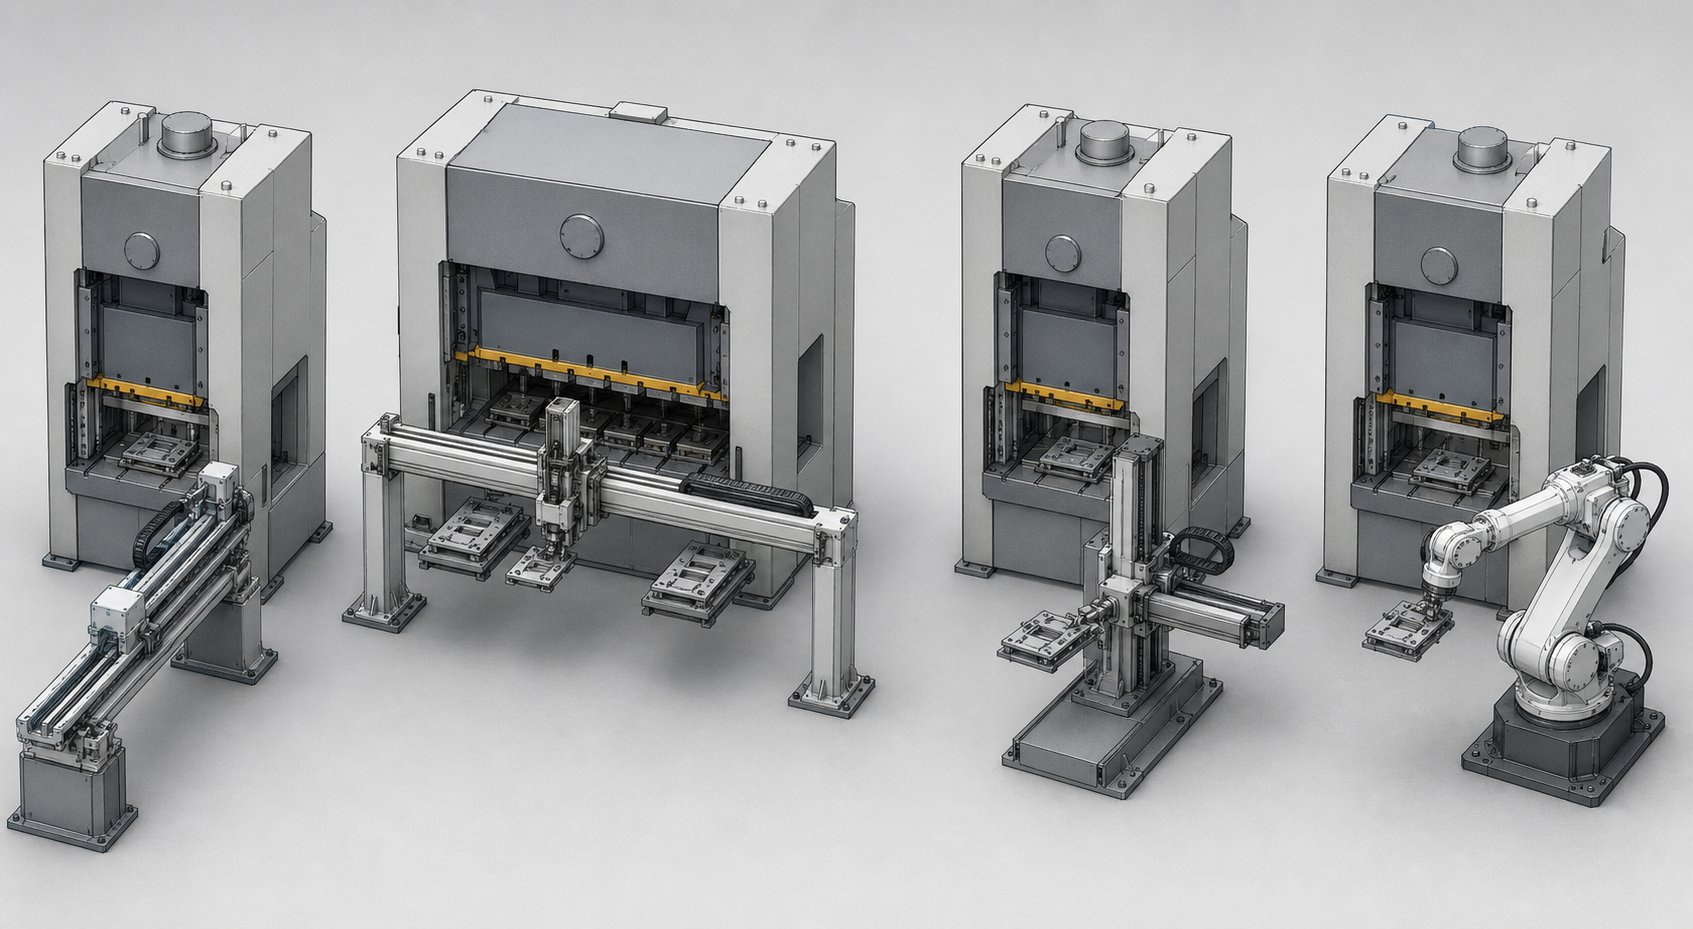
Typy robotických přenosových systémů a jejich případy použití
Vědět, že přístup robotického přenosu vyhovuje vašemu programu, je jen poloviční odpovědí. Další otázka -, který typ mechanismu přenosu - určuje vaši dosažitelnou rychlost, limity užitečného zatížení a jakou volnost máte při přeorientování dílů mezi stanicemi. Tonážní rozsah robotického přenosového systému sahá od 60T stolních{5}}lisů až po 3000T+ tandemové linky a mechanismus, který zvolíte, musí odpovídat lisu i dílu.
Zde je rozpis čtyř primárních typů systémů, se kterými se setkáte při specifikaci robotické přenosové razicí buňky:
| Typ systému | Tonážní rozsah | Rychlost (SPM) | Kapacita užitečného zatížení | Rozsah velikostí dílů | Typické případy použití |
|---|---|---|---|---|---|
| Servo přenosové tyče | 200T–1500T | 15–25 | Do 15 kg | Malé až střední (do ~600 mm) | Automobilové držáky, konstrukční díly, vysokorychlostní-inline výroba |
| Příčné systémy | 400T–2500T | 10–18 | Do 40 kg | Střední až velké (až ~1500 mm) | Panely karoserie, široké výlisky, díly vyžadující boční pohyb |
| Tří{0}}osové převody | 60T–800T | 12–30 | Do 10 kg | Malé až střední (do ~400 mm) | Komplexní pohybové profily, hluboké-kreslení dílů, aplikace pro přenos matrice- |
| Šest-osé kloubové roboty | 60T–3000T+ | 6–15 | Až 80 kg+ | Jakékoli (omezeno dosahem robota) | Změna orientace dílů, tandemové lisovací linky, smíšené rodiny dílů, maximální flexibilita |
Servo přenosové tyče a příčné systémy
Servopřenosový lisovací systém je tahoun pro středně{0}}objemovou inline výrobu. Představte si dvě paralelní tyče vedené po délce vaší sady matric, poháněné servomotory, které nezávisle řídí zdvih, upnutí a posun. Tyče uchopí obrobek na každé stanici, zvednou jej ze spodní matrice, posunou jej na další stanici v naprogramovaném stoupání a položí jej - vše v okně mezi po sobě jdoucí lisovací zdvihy. Vzhledem k tomu, že pojezdové vzdálenosti jsou krátké a pohyb je lineární, mohou tyto systémy udržet 15–25 SPM v závislosti na hmotnosti součásti a délce stoupání.
Všimnete si, že servo tyče vynikají tam, kde díly zůstávají orientovány v konzistentní rovině během tvářecí sekvence. Zvládají přesuny-do{2}}stanice bez otáčení, takže jsou ideální pro progresivní-styl tváření na diskrétních polotovarech: představte si konstrukční držáky, výztužné panely a montážní desky, které se jednoduše pohybují vpřed mezi tažnými, ořezávacími a přírubovými stanicemi.
Systémy příčníků rozšiřují tento koncept pro širší části. Namísto rovnoběžných tyčí s prsty překlenuje celou šířku lisu příčka, která nese jeden nástrojový nosník, který svírá díl v jeho nejširších bodech. Tento systém přenášecích příčníků si poradí s případy použití, kdy díly přesahují 600 mm na šířku - vnitřků dveří, střešních panelů nebo velkých součástí zařízení, které by přečnívaly standardní přenášecí prsty. Kompromis-je rychlost: větší pohybující se hmota a delší přejezdové vzdálenosti obvykle omezují příčné systémy na 10–18 SPM.
Oba systémy se montují buď na rám lisu nebo do samotné sady matric.Přenosy-namontované na matrici mohou běžet rychlejidíky kratším dojezdovým vzdálenostem, i když přidávají složitost návrhu integrací přenosových komponent přímo do struktury matrice. Lisované-systémy nabízejí snadnější přístup k údržbě a jednodušší konstrukci matrice za cenu o něco delších drah pohybu.
Tří{0}}osové převody a kloubová ramena robota
Když se váš díl potřebuje pohybovat ve třech rozměrech mezi stanicemi - zvednutými z dutiny hlubokého tažení, posunutými bočně a spuštěnými do další stanice v jiné výšce, - tříosý přenášecí lis zvládne tuto úlohu. Tyto systémy fungují v rovinách X-Y-Z a zajišťují zvedací, přenosové a upínací pohyby potřebné k vyčištění složité spodní-geometrie matrice včetně vaček, vnořených bloků a vodicích součástí.
Tří{0}}osé převody se běžně montují na desku-nebo nalisované-, přičemž nástroje jsou navrženy tak, aby poskytovaly volný prostor pro vratnou dráhu prstů a zároveň zabraňovaly kolizi s nižšími-ocelovými zápustkami. Přesnost polohování závisí na kombinaci geometrie součásti, vnořovacích bloků a polohovacích kolíků, aby byla zachována orientace při zatahování prstů. Jedna výzva, která stojí za zmínku: delší délky rozteče vytvářejí vyšší zrychlení, což může způsobit vibrace a nestabilní pohyb lisování. Tenké materiály jsou vůči tomuto efektu obzvláště citlivé a často vyžadují simulaci pohybu-přenosu k určení profilu, který vyvažuje rychlost a stabilitu polohy.
Šestiosé robotické transferové lisování představuje opačný konec spektra flexibility. Ankloubového šesti-robotamůže se k obrobku přiblížit z libovolného úhlu, vybrat ho z jedné stanice, otočit ho o 90 nebo 180 stupňů ve vzduchu- a umístit jej do další kostky ve zcela jiné orientaci. Díky tomu jsou šesti{4}}osé systémy jedinou schůdnou volbou, když vaše tvářecí sekvence vyžaduje změnu orientace součásti mezi fázemi - převrácení hluboce-tažené skořepiny pro přístup na opačnou stranu nebo otočení konzoly pro vytvoření přírub na více plochách.
Kompromis-je rychlost. Šestiosé rameno nesoucí lisovaný díl složitou dráhou pohybu obvykle dosahuje 6–15 SPM, hluboko pod tyčemi serv nebo tříosými systémy. Větší a těžší obrobky problém ještě zhoršují: zvýšená hmotnost dílu plus hmotnost nástroje na konci--ramena zvyšuje setrvačné zatížení, což si často vynucuje ještě nižší provozní rychlosti pro bezpečné zpomalení a přesné umístění.
Co tedy řídí rozhodnutí mezi těmito čtyřmi typy systémů? Dominují tři faktory:
- Geometrie součásti a potřeby orientace- pokud součást zůstane plochá a pohybuje se přímo vpřed, servo tyče vítězí na rychlosti. Pokud potřebuje rotaci nebo složité přemístění, jedinou realistickou možností jsou šesti{2}}osí roboti.
- Hmotnost a velikost dílu- těžší a širší díly vás posouvají směrem k příčným systémům nebo k robotům s vysokým -užitným zatížením-. Lehké díly pod 10 kg otevírají dveře k rychlejším možnostem tří{5}}osých nebo servo tyčí.
- Požadované změny orientace- tvarovací sekvence, které vyžadují překlápění, naklánění nebo otáčení částí mezi stanicemi, zcela eliminují možnosti lineárního přenosu. Pouze šesti-osá kloubová ramena poskytují plnou schopnost změny orientace.
Spektrum se přirozeně mění. Na jednom konci je jednoduchý robotický lis obsluhující jedno šesti-osé rameno nakládání a vykládání z jedné stanice. Plně integrované více-staniční linky se servoposuvnými příčníky běžícími na 18 SPM sedí vedle sebe. Většina skutečných aplikací spadá někde mezi - a správný výběr mechanismu určuje, zda vaše buňka dosáhne cílů doby cyklu, nebo zda nechá propustnost na stole.
Výběr mechanismu je však pouze částí skládačky. Nástroj, který ve skutečnosti uchopí a drží díl mezi stanicemi - na konci--nástroje ramene -, představuje vlastní technické problémy, které se liší podle materiálu, geometrie dílu a toho, jak moc se tvar obrobku mění v průběhu fází tváření.
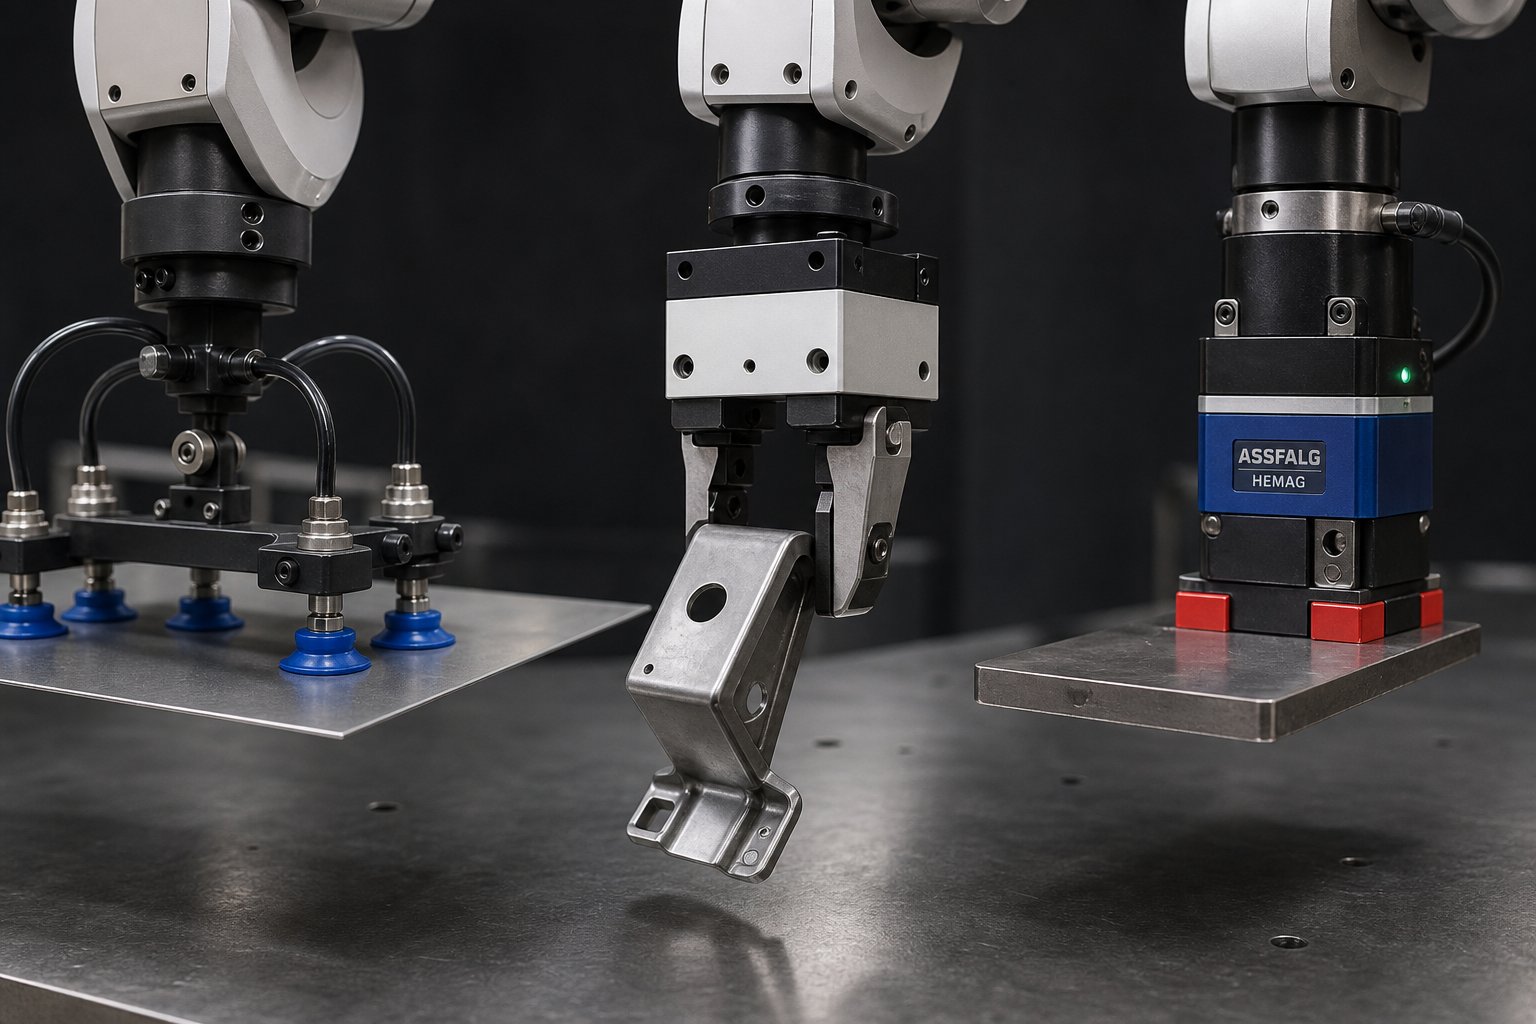
Konec-návrhu-nástrojů ramene pro aplikace přenosových matric
V obecné robotice je návrh EOAT relativně přímočarý - zvednout objekt, přesunout jej, položit jej. Při přetlačovacím lisování se problém násobí. Část, kterou svíráte na stanici tři, nevypadá jako část na stanici jedna. Je hlubší, jinak lemovaný a potažený tvarovacím mazivem. Navrhování nástrojů na konci ramene pro přetlačovací lisování znamená vyřešení pohyblivého cíle: každá stanice vyrábí jinou geometrii, která vyžaduje vlastní strategii uchopení.
Typy chapadel pro manipulaci s lisovanými díly
V aplikacích přenosových matric dominují tři rodiny chapadel, z nichž každá je vhodná pro jiné vlastnosti dílů:
Pole vakuových nádobfunguje nejlépe na plochých nebo mírně zakřivených površích s dostatečnou plochou pro zachování celistvosti těsnění. Rychle se aktivují, jsou lehké a na hotovém povrchu zanechávají minimální stopy. Omezení? Tvářející se maziva, olejové filmy a perforované geometrie ničí spolehlivost sání. Pokud váš díl vychází z tažné stanice potažené lisovacím olejem s přírubovým obvodem, přísavky budou mít potíže s držením.
Mechanické chapadla- včetně pneumatických čelistí a servo-ovládaných prstů - fyzicky upíná obrobek na definovaných hranách nebo prvcích. Bez problémů zvládnou zaolejované díly, nepravidelné profily a větší užitečné zatížení. Kompromis-je rychlost: ovládání čelistí přidává milisekundy ke každému cyklu přenosu a uchopovací prvky musí existovat na geometrii součásti na každé stanici.
Magnetické úchytynabízejí okamžitý záběr se železnými materiály a vynikají při manipulaci s plochými polotovary nebo lehce tvarovanými ocelovými díly. Nevyžadují žádné specifické uchopovací vlastnosti a dobře snášejí mazací filmy. Jsou však omezeny na feromagnetické materiály, nedokážou si poradit s hliníkem nebo nerezovou ocelí a mohou zanechávat zbytkový magnetismus, který způsobuje problémy při montáži.
Při hodnocení aplikací vakuového uchopovače vs. lisování s mechanickým chapadlem zvažte tato kritéria výběru:
- Hmotnost dílu- těžší díly upřednostňují mechanická chapadla s kladnou upínací silou před vakuovými systémy omezenými dostupnou plochou
- Citlivost povrchové úpravy- Povrchy třídy A nebo lakované panely vyžadují -neznačkující přísavky nebo měkké{2}}dotykové uchopovače, aby se zabránilo otiskům svědků
- Přítomnost tvarovacího mazivaAplikace - těžkého oleje snižuje účinnost vakuového těsnění a často tlačí design směrem k mechanickým nebo magnetickým řešením
- Teplotní expozice- horké-lisované díly překračují 200 stupňů při přenosu, vyžadují žáruvzdorné-nástrojové materiály a eliminují standardní přísavky
- Časová omezení cyklu- zapojení vakua je téměř okamžité; mechanické ovládání čelistí přidává 50–150 ms na cyklus uchopení/uvolnění
Kritickým problémem, který je jedinečný pro návrh přenosové matrice EOAT pro lisované díly, je pokrok v geometrii. Prázdná vstupní stanice jedna je plochá. U stanice tři má nakreslené stěny a přírubu. Na pátém stanovišti byly ořezy odstraněny materiál, na který se vaše chapadlo spoléhalo na dřívějších stanicích. To znamená, že každá stanice často vyžaduje jinou konfiguraci chapadla - nebo univerzální nástrojový rám s nastavitelnými sběrnými body, které se přizpůsobí vyvíjejícímu se tvaru součásti.
Soulad s chapadly je také důležitější než v typických aplikacích pro výběr-a{1}}místění. Lisované díly nesou rozměrové odchylky od odpružení materiálu, změn tloušťky a tepelných účinků. Pevný uchopovač s nulovou tolerancí pro polohovou chybu buď vynechá sběrač, nebo napne součást. Přidání vyhovujících prvků - pružinou-zatížených prstů, plovoucích podtlakových držáků nebo silových{7}}omezených servo chapadel - umožní nástroji absorbovat odchylky bez obětování přesnosti umístění na další stanici.
Materiál{0}Konkrétní úvahy o EOAT
Materiál obrobku výrazně mění rovnici výběru chapadla. To, co perfektně funguje pro výlisky z měkké oceli, může poškodit hliník nebo zcela selhat u za tepla-formované borové oceli.
Hliníkvyžaduje celoplošné-označovací chapadla. Měkké přísavky s polyuretanovým nebo silikonovým kontaktním povrchem jsou běžné pro výběr chapadel pro přenosové linky na lisování hliníku. Mechanická chapadla, pokud se používají, potřebují plastové nebo Delrinové čelistové vložky, aby se zabránilo poškrábání povrchu. Nižší tuhost hliníku také znamená, že se díly během přesunu více vychylují, takže opěrné body musí být rozmístěny, aby se předešlo trvalé deformaci při vysokých-pohybech zrychlení.
Bórová ocel lisovaná za tepla-představuje tepelnou výzvu. Díly vystupují z tvářecí formy při teplotách výrazně nad 200 stupňů a přenosové nástroje musí přežít opakované vystavení teplu bez degradace. Standardní pryžové vakuové kelímky se roztaví. Žáruvzdorné silikonové směsi, keramické-potahované prsty nebo vodou-chlazená mechanická chapadla jsou nezbytná. Tepelné stínění na samotném rámu nástroje chrání snímače, kabeláž a pneumatická vedení před poškozením sálavým teplem.
Nerezspojuje dva problémy: aplikaci těžkého maziva a ne-feromagnetické třídy, které eliminují magnetické uchopovače. Silné olejové filmy běžné při nerezovém tváření narušují vytváření vakuového těsnění, což činí sestavy pohárků nespolehlivé. Mechanická chapadla s vroubkovaným nebo vroubkovaným povrchem čelistí prořezávají olejový film, aby zajistily pozitivní uchopení - proti-potenciálnímu značení na ne-kritických površích. U viditelných dílů inženýři často navrhují do polotovaru speciální uchopovací výstupky, které se ořezávají v pozdějších stanicích.
V konečném důsledku není návrh EOAT v transferovém lisování jednorázovým-rozhodnutím. Je to inženýrské cvičení-po{3}}stanici, které se vyvíjí s dílem prostřednictvím jeho tvarovací sekvence. Správné umístění znamená, že robot umístí díly přesně a konzistentně. Pokud to uděláme špatně, znamená to pády matrice, zmetkovitost a časové ztráty cyklů, které nedokáže opravit žádné vyladění synchronizace -, což nás přivádí k tomu, jak přesně tato synchronizace mezi lisem a robotem skutečně funguje.
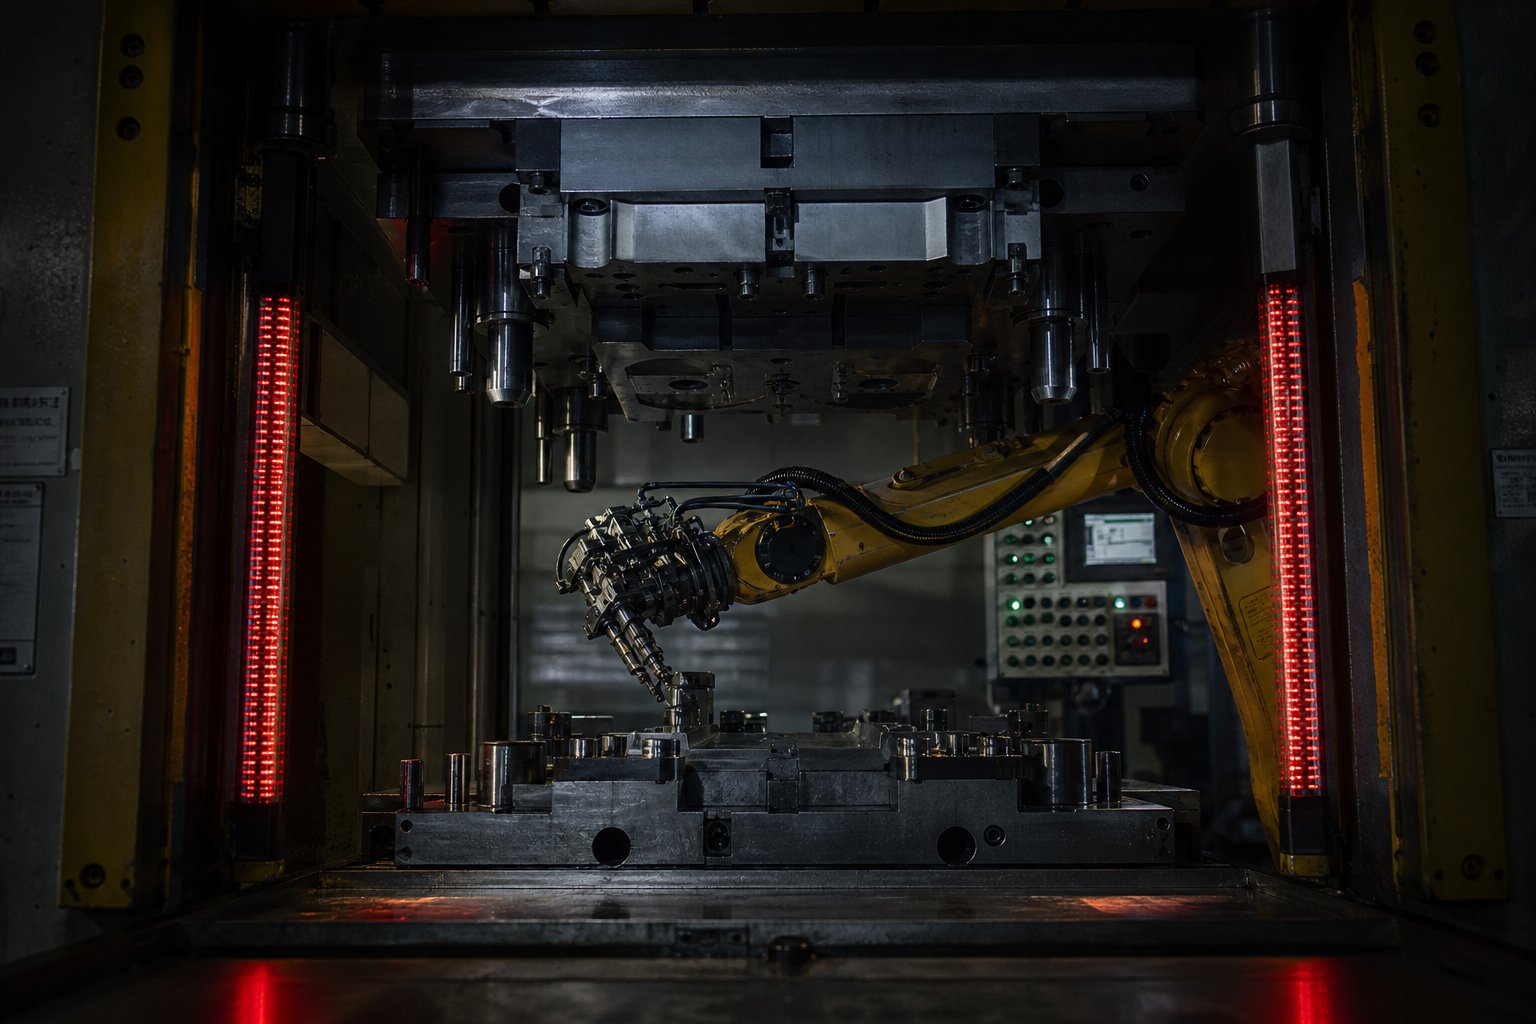
Stisknutím tlačítka-zobrazíte-požadavky na synchronizaci a integraci robota
Každou milisekundu beran sestoupí směrem k lisovací stanici, přenosový systém už musí být volný. Robotické rameno prodlévající o 50 ms příliš dlouho v prostoru matrice nejen poškodí nástroje -, ale může zničit lis, část a konec--nástroje ramene jediným tahem. Synchronizace lisu s robotem v buňce přenosové matrice je neviditelné inženýrství, které umožňuje vše ostatní: přesné umístění součásti, bezpečnou vůli matrice a konzistentní doby cyklu zdvih po zdvihu.
Přístup k synchronizaci, který používáte, zcela závisí na tom, jaký typ tisku používáte a kolik komunikace v reálném čase- podporuje vaše řídicí architektura.
Synchronizace řízená-časováním a servo{1}}kamerou
U konvenčních mechanických lisů s pevným-setrvačníkem a spojkovým{1}brzdovým systémem se synchronizace opírá o časování-vačky. Rotační enkodér namontovaný na klikovém hřídeli lisu nepřetržitě hlásí úhlovou polohu. Řídicí jednotka robota mapuje svůj pohybový profil proti specifickým úhlům kliky: "začátek vstupu při 180 stupních, kompletní umístění o 250 stupňů, čistý prostor matrice o 310 stupňů." Robot zachází se zdvihem lisu jako s opakujícím se časovacím kolem a musí dokončit celý svůj přenosový pohyb v rámci povoleného úhlového okna.
Při ustálených{0}}rychlostech to spolehlivě funguje, ale přináší omezení. Lis běží s pevným SPM, úhlové okno není -dohodnuté a robot musí zasáhnout své značky v každém cyklu bez ohledu na změnu hmotnosti dílu nebo zpoždění ovládání chapadla. Pokud systém nemůže konzistentně dokončit přenosy v okně, buď zpomalíte tisk, nebo předěláte dráhu pohybu.
Časování robotického přenosu servo lisu funguje odlišně - a nabízí významnou výhodu. Protože servolis ovládá polohu a rychlost berana nezávisle během zdvihu, může ve skutečnosti pozastavit nebo zpomalit beran v horní úvrati, aby měl robot více času na přesun. Lis a robot fungují jako koordinované osy, nikoli jako hlavní-podřízená zařízení. Řídicí jednotka robota a řídicí jednotka lisu sdílejí údaje o poloze v reálném čase, což umožňuje lisu přizpůsobit svou pohybovou křivku skutečnému postupu robota, spíše než předpokládat pevné načasování. Tato koordinace umožňuje rychlejší a efektivní výkon, protože lis neztrácí čas setrváním v TDC čekáním na nejhorší-scénář přesunu, který nemusí nastat v každém cyklu.
Komunikační protokoly a blokování ochrany matrice
Synchronizační vrstva závisí na komunikaci fieldbus mezi řídicími systémy robota a řídicími prvky lisu. Robotickým přenosovým lisovacím zařízením dominují tři protokoly:
- EtherCAT- zpracovává data „za běhu“, když pakety procházejí síťovými uzly, přičemž doba cyklu je kratší než 1 ms s minimální latencí. Díky své flexibilitě v topologii sítě (linka, hvězda, strom) se dobře- hodí pro komplexní multi{4}}staniční buňky, kde jsou zařízení distribuována po lisovací lince.
- PROFINET- Siemens-vyvinutý a široce nasazený v evropských lisovnách, který nabízí deterministickou komunikaci s předvídatelným načasováním doručování paketů. Jeho síla spočívá v rychlém-přenosu dat v reálném čase, zejména v prostředích, která jsou již postavena na PLC Siemens.
- DeviceNet- protokol založený na CAN-běžný v severoamerických instalacích, zejména na starších lisovacích linkách. Dobře zvládá komunikaci na -úrovni I/O, ale postrádá rychlost cyklu EtherCAT nebo PROFINET pro vysokorychlostní přenosové aplikace.
Výběr meziEtherCAT a PROFINET pro komunikaci s lisovacím robotemčasto dochází ke stávající infrastruktuře. Obchody s-ovládacími prvky lisu od společnosti Siemens se přiklánějí k síti PROFINET pro bezproblémovou integraci. Zařízení využívající architekturu Beckhoff nebo více-dodavatelů tíhnou k flexibilitě otevřeného protokolu EtherCAT-. V každém případě musí fieldbus poskytovat aktualizace polohy dostatečně rychle, aby řídicí jednotka robota mohla reagovat během jednoho lisovacího cyklu - obvykle pod 4 ms pro aplikace běžící nad 15 SPM.
Zámek ochrany matrice je bezpečnostní páteří celého systému. Zde je logika: před každým tahem dolů kontrolér lisu zkontroluje, zda robot ohlásil signál „čistý“ potvrzující, že opustil prostor matrice a dosáhl bezpečné pozice mimo obálku přesunu. Pokud tento signál nedorazí v rámci nakonfigurovaného časového okna - měřeno ve stupních úhlu kliky- nebo absolutních milisekundách -, lis se okamžitě zastaví. Žádné výjimky.
Robustní blokování ochrany matrice pro robotický přenos využívá redundantní potvrzení. Ovladač robota vyšle jasný signál a nezávislý senzor (světelná závora, spínač přiblížení nebo zónový-detekční laser) ověří, že je robot fyzicky mimo oblast matrice. Dvoukanálové-ověření zabraňuje softwarové chybě v ovladači robota, aby vysílala falešné „vymazání“, které umožňuje lisu přejít do obsazeného prostoru matrice.
Požadavky na přesnost polohování robotického přenosu obvykle vyžadují ±0,5 mm nebo lepší v místě umístění. Opakovatelnost - schopnost dosáhnout stejného pozičního cyklu po cyklu - musí být často ještě přísnější, v rozsahu ±0,1 až ±0,2 mm, aby se zabránilo kumulativnímu posunu, který vede k chybným-zásahům do lokalizačních kolíků nebo hnízd matrice. Změny teploty v rámu lisu, nárůst teploty robotického ramene při delším běhu a opotřebení EOAT – to vše v průběhu času tyto specifikace zpochybňuje.
Dvě technologie přidávají inteligenci nad rámec pouhého řízení polohy:
- Umístění podle vize-Kamery - namontované nad nebo vedle lisovacích stanic zachycují polohu dílu v reálném čase a posílají korekce offsetu do ovladače robota. To kompenzuje posun součásti během přenosu, prokluzování chapadla nebo chybu polohování polotovaru, čímž se zvyšuje efektivní přesnost umístění nad rámec toho, co poskytuje nativní opakovatelnost robota.
- Vynutit-snímání točivého momentu- senzory integrované na zápěstí robota nebo v EOAT detekují kontaktní síly během umístění. Pokud díl narazí na neočekávaný odpor - špatně zarovnaný lokalizační kolík, zářez v dutině matrice nebo předchozí díl, který nebyl vysunut -, senzor spustí zastavení, než robot zarazí díl do překážky. To chrání matrici i obrobek a zároveň poskytuje včasné varování před problémy s nástroji, které by jinak zůstaly neodhaleny, dokud se ve směru výroby neobjeví závada kvality.
Společně tyto snímací vrstvy transformují synchronizační systém z čistě reaktivního časovacího mechanismu na proaktivní bránu kvality. Robot nejen posouvá díly dostatečně rychle, aby se vyhnul beranu -, ale každý cyklus potvrzuje správné umístění, detekuje anomálie a chrání investici do matrice. Tato kombinace rychlosti, přesnosti a inteligence je to, co dělá robotický přenos životaschopným pro výrobní prostředí, kde náklady na opravy matric a míra zmetkovitosti přímo ovlivňují ziskovost programu.
Všechny tyto sofistikované synchronizace však něco stojí. Více senzorů, více programování, více údržby - a v některých programech tato režie prostě není opodstatněná. Vědět, kde technologie zaostává, je stejně důležité jako pochopit, kde vyniká.
Omezení a kdy není robotický přenos tou správnou volbou
Flexibilita, programovatelnost a složitá manipulace s díly činí robotické přenosové systémy atraktivní na papíře. Ale zde je to, co prodejní prezentace zřídka zdůrazňují: u značného počtu lisovacích programů tato technologie zvyšuje náklady a složitost, aniž by přinášela poměrnou návratnost. Vědět, kdy nepoužívat robotické přenosové ražení, je stejně cenné jako vědět, kdy se to hodí.
Omezení hlasitosti a rychlosti
Fyzika je přímočará. Pohyb diskrétního dílu prostorem pomocí robotického mechanismu trvá déle než posun souvislého pásu o pevnou rozteč. Progresivní linie matrice se běžně udržují30 až 60+ zdvihů za minutu, zatímco robotické přenosové buňky obvykle pracují mezi 6 a 25 SPM v závislosti na typu mechanismu. Tato mezera se skládá z milionů cyklů.
Vezměme si jednoduchý držák vyrobený na 500 000 kusů ročně. Při 40 SPM na progresivní matrici potřebujete zhruba 210 hodin lisovacího času. Stejná součást na robotickém přenosovém systému běžícím na 15 SPM vyžaduje 556 hodin - téměř trojnásobek kapacity lisu. Když podlahová doba nese náklady na 200–400 USD za hodinu, omezení rychlosti lisování s robotickým přenosem se přímo promítnou do ekonomiky programu, která se neuzavírá.
Vyhrazené mechanické přenášecí lisy čelí podobnému srovnání, ale jsou na tom lépe z hlediska rychlosti. Vačkou-poháněné tyče pracující při 20–30 SPM překlenují mezeru mezi progresivními matricemi a robotickými systémy. U programů se stabilními, dlouho{5}}běžícími rodinami součástí, které nevyžadují časté změny, poskytují mechanické přenosy vyšší propustnost s menším počtem poruchových režimů a menší režii programování.
Když zvítězí jednodušší řešení
Robotický přenos není špatnou volbou všude -, ale je špatnou volbou v konkrétních, identifikovatelných scénářích. Pokud váš program splňuje některou z těchto podmínek, pravděpodobně vyhraje jednodušší přístup:
- Velmi vysoký objem, jednoduchá geometrieČásti -, které mohou zůstat připojeny k nosnému pásu přes všechny tvářecí stanice, patří na progresivní matrici. Výhodu nákladů na kus-při objemech nad 250 000 jednotek ročně je obtížné překonat.
- Malé, lehké díly, které nevyžadují změnu orientace- Pokud obrobek zůstane během tváření v jedné rovině a váží méně než několik kilogramů, mechanické přenosové tyče překonávají robotická ramena v rychlosti a spolehlivosti.
- Cílová doba cyklu nad 30 SPM- žádný šestiosý- robot a několik servopřenosových tyčí tuto rychlost spolehlivě udrží. Vyhrazené mechanické systémy s pevným časováním vačky jsou při těchto rychlostech předvídatelnější.
- Omezená podlahová plocha- progresivní matrice běží uvnitř jediného lisu s kompaktní cívkou. Robotické přenosové buňky často vyžadují dodatečné bezpečnostní oplocení, obálky s dosahem robotů, skladovací regály EOAT a volné zóny, které výrazně rozšiřují půdorys.
- Programy s omezeným rozpočtem-, kde geometrie součásti umožňuje tvarování-na pásech- Pokud lze váš díl vyrábět na pásu bez sekundárních operací, nižší náklady na nástroje a integraci progresivních zápustek z nich činí finančně racionální volbu.
Existuje také otázka robotického převodu vs progresivní{0}}zlomení objemu, na kterou by si každý výrobní inženýr měl odpovědět, než investuje svůj kapitál. Výpočet rovnováhy porovnává celkové náklady na systém (integrace lisu, robot, EOAT, programování, ověřování) s úsporami na kus- v důsledku snížení sekundárních operací nebo lepšího využití materiálu. U geometricky jednoduchých dílů může být bod zlomu-v objemech tak vysokých, že se pro váš program nikdy nezhmotní. Včasné sčítání čísel zabrání drahému nad{7}}inženýrství.
Složitost programování si také zaslouží čestné uznání. Každý nový díl zavedený do robotické přenosové buňky vyžaduje naprogramování cesty, ověření synchronizace, simulaci-kontroly kolize a kvalifikaci EOAT. Obchody bez specializovaných programátorů robotů čelí nákladům na outsourcing ve výši 5 000–15 000 USD na nový program plus prostoje lisu spotřebované během- ověřování stroje. Progresivní matrice naproti tomu nepotřebují vůbec žádné programování - posuv pásu je mechanický a jedinou proměnnou nastavení je rozteč posuvu.
Požadavky na dovednosti údržby se také posouvají nahoru. Progresivní řada lisovacích nástrojů potřebuje výrobce nástrojů-a{2}}výrobců lisovacích nástrojů a operátory lisů. Robotická přenosová buňka přidává k povinnostem týmu údržby odstraňování problémů se servopohonem, diagnostiku sítě fieldbus, kalibraci systému vidění a{4}}odstranění chyb specifických pro roboty. Menší obchody bez-oborových techniků často považují zátěž podpory za neudržitelnou.
I flexibilita při přechodu -, hlavní prodejní místo robotického převodu -, si zaslouží prověření reality. Výměna EOAT, načtení nového programu robota a spuštění validačních částí stále trvá 30 minut až dvě hodiny. To je rychlejší než přestavba mechanického přenášecího lisu, ale není to nula. A na rozdíl od progresivní matrice, která produkuje dobré díly od prvního zdvihu po nastavení, může robotický systém potřebovat několik cyklů jemného doladění polohy-, než součásti trvale zasahují do lokátorů matrice v rámci specifikace.
Nic z toho nedělá robotický přenos chybnou technologií. Díky tomu je specializovaný - navržený pro programy, kde složitost dílů, velikost nebo rodinná rozmanitost skutečně vyžadují flexibilní automatizovanou manipulaci. Inženýři, kteří dosáhnou nejlepších výsledků, jsou ti, kteří poctivě vyhodnotí, zda jejich program tuto schopnost skutečně potřebuje, nebo zda osvědčená, jednodušší metoda přináší stejný výsledek s nižším rizikem a náklady. Samotný proces hodnocení sleduje strukturovanou cestu, kterou stojí za to podrobně prozkoumat.
Jak výrobní inženýři hodnotí systémy ražení transferových lisů
Potvrdili jste tedy, že váš program skutečně vyžaduje robotický přenos - geometrie součásti vyžaduje změnu orientace, objemy odůvodňují investici a jednodušší metody postrádají. kde začít? Specifikace robotického transferového lisovacího systému není jediné rozhodnutí. Je to posloupnost vzájemně závislých voleb, z nichž každá omezuje další. Přeskočíte-li krok nebo uděláte chybu v objednávce, skončíte s lisem, který nedokáže vyčistit nástroje, robotem, který nedosáhne doby cyklu, nebo zápustkami, které nebyly navrženy s ohledem na robotický přístup.
Geometrie součásti a analýza sekvence procesů
Hodnocení vždy začíná samotným dílem -, nikoli tiskem, ani robotem, ani rozpočtem. Zde je strukturovaná sekvence, kterou se zkušení inženýři řídí při specifikaci systému pro nový program:
- Definujte geometrii součásti a posloupnost tváření- mapuje každou fázi tváření od plochého polotovaru po hotový díl. Identifikujte hloubky kreslení, ořezové operace, úhly přírub a jakékoli stanice vyžadující změnu orientace součásti. Tato sekvence určuje počet lisovacích stanic a složitost přenosových pohybů mezi nimi.
- Určete požadavky na tonáž a velikost lože- vypočítat tvářecí síly pro každou stanici na základě vlastností materiálu, poměrů tažení a plochy povrchu součásti. Nejvyšší-tonážní stanice nastavuje vaši minimální kapacitu lisu a celkový počet stanic určuje velikost postele. Požadavky na tonáž a velikost lože pro robotický přenos musí zohledňovat vzdálenost mezi stanicemi, která ponechává prostor pro cesty vstupu a výstupu robotů.
- Analyzujte potřeby přenosové pohybové obálky- definují, jak se díl pohybuje mezi každou dvojicí stanic. Rovná-rozteč čar? Vertikální zdvih přes součásti matrice? Plná rotace? Tato analýza určuje, zda jsou pro vaši aplikaci vhodné servo tyče, systémy příčníků nebo šesti{3}}osá ramena.
- Specifikujte přesnost polohování a opakovatelnost- stanovte tolerance umístění na každé stanici na základě geometrie lokátoru matrice a tolerancí prvků součásti. Přesnost zarovnání přenášecí stanice-na-stanici obvykle vyžaduje umístění ±0,5 mm s opakovatelností ±0,1–0,2 mm, aby se předešlo chybným-zásahům na polohovací kolíky.
- Vyhodnoťte cíle doby cyklu oproti možnostem systému- porovnejte požadovaný SPM s reálnou propustností mechanismů přenosu kandidátů. Pokud váš objemový plán potřebuje 18 SPM a vaše pohybová obálka vyžaduje šest-kloubení os, máte konflikt, který je třeba vyřešit, než budete pokračovat.
- Posoudit požadavky na flexibilitu přechodu- určují, kolik rodin součástí bude v tomto systému fungovat, jak často dochází ke změnám a jakou složitost EOAT jednotlivé rodiny vyžadují. Programy s vysokým-mixem potřebují modulární nástrojové strategie a uložené programy pro rychlé vyvolání.
Každý krok směřuje kupředu. Bez porozumění geometrii součásti nelze určit přesnost umístění. Nemůžete vyhodnotit dobu cyklu bez znalosti obálky pohybu přenosu. A nemůžete posoudit potřeby přechodu, aniž byste věděli, kolik rodin dílů musí systém zvládnout. Inženýři, kteří se pokoušejí zkrátit tuto sekvenci -, přeskakují přímo na tonáž lisu na základě pocitu vnitřností, například - často během integrace zjistí neshody, jejichž vyřešení stojí šest číslic.
Specifikace systému a kritéria hodnocení dodavatelů
S definovanou technickou specifikací se zaměření přesouvá na hodnocení dodavatelů, kteří mohou dodat matrice navržené pro robotickou integraci. To je místo, kde mnoho programů klopýtá. Forma, která skvěle funguje při ručním-zavádění nebo progresivní aplikaci, může v robotické přenosové buňce zcela selhat, pokud nebyla navržena s ohledem na přístupové vzdálenosti, konzistentní rozestupy stanic a stabilní opakovatelnost.
Při vyhodnocování kritérií hodnocení dodavatele přenosových matric hledejte prokázané pochopení těchto integračních požadavků:
- Robotické přístupové vůleNávrhy matrice - musí být přizpůsobeny vstupním a výstupním cestám chapadla bez překážek vodících kolíků, patních bloků nebo horních- součástí matrice. Jakčasopis MetalFormingvodicí kolíky umístěné na tradičních vnějších místech si vynucují delší zdvihy svěrek a nižší přenosové rychlosti. Dodavatelé, kteří mají zkušenosti s robotickým přenosem, strategicky umisťují kolíky a patní bloky, aby se minimalizovala interference s vratnými cestami prstů.
- Zarovnání stanice-na-stanici- všechny lisovací stanice musí udržovat konzistentní výšku průchozího vedení a výšku uzavření napříč celou sadou lisovacích nástrojů. Rozdíly mezi stanicemi nutí robota kompenzovat různé polohy osy Z- na každé zastávce, což zvyšuje složitost programování a zvyšuje riziko chyb umístění během dlouhých výrobních sérií.
- Stabilní opakovatelnost napříč objemy výroby- opotřebení formy, tepelná roztažnost a cykly údržby – to vše přináší rozměrový posun. Dodavatelé, kteří navrhují pomocí robustních lokalizačních systémů,-otěruvzdorné nástrojové oceli v kontaktních bodech a přístupných nastavovacích mechanismů, pomáhají udržovat požadavky na robotický přenos v těsném umístění oken.
- Kompatibilita přenosové pohybové křivky- konstruktér matrice potřebuje před zahájením podrobného návrhu pohybové profily přenosového systému (výška zdvihu, vzdálenost stoupání, zdvih svěrky). Dodavatelé, kteří si tyto informace vyžádají předem a navrhnou povolení kolem nich, se vyhnou nákladnému odhalení interference během testování.
Tento poslední bod si zaslouží důraz. Křivky přenosového pohybu a interferenční křivky musí být k dispozici konstruktérovi formy na začátku projektu -, nikoli po dokončení podrobného návrhu. Dodavatelé mají rádiYICHEN, kteří se specializují na přetlačovací lisovací lisy konstruované pro více{0}}staniční tváření s kompatibilitou s robotickým přenosem, zabudují tuto koordinaci do svého standardního pracovního postupu. Jejich zaměření na větší a geometricky složité kovové díly znamená, že rozvržení matric jsou vyvinuta s robotickými přístupovými cestami, konzistentním zarovnáním stanic a stabilní opakovatelností jako základními konstrukčními parametry spíše než dodatečnými myšlenkami.
Praktický návod pro inženýry, kteří se učí, jak specifikovat robotický přenosový lisovací systém: na začátku projektu zapojte svého dodavatele matrice a poskytovatele transferového-systému současně. Forma navržená izolovaně od převodního mechanismu bude téměř jistě vyžadovat úpravu -, která zvýší náklady, prodlouží časové osy a zavede riziko kvality, které správná koordinace předem zcela eliminuje.
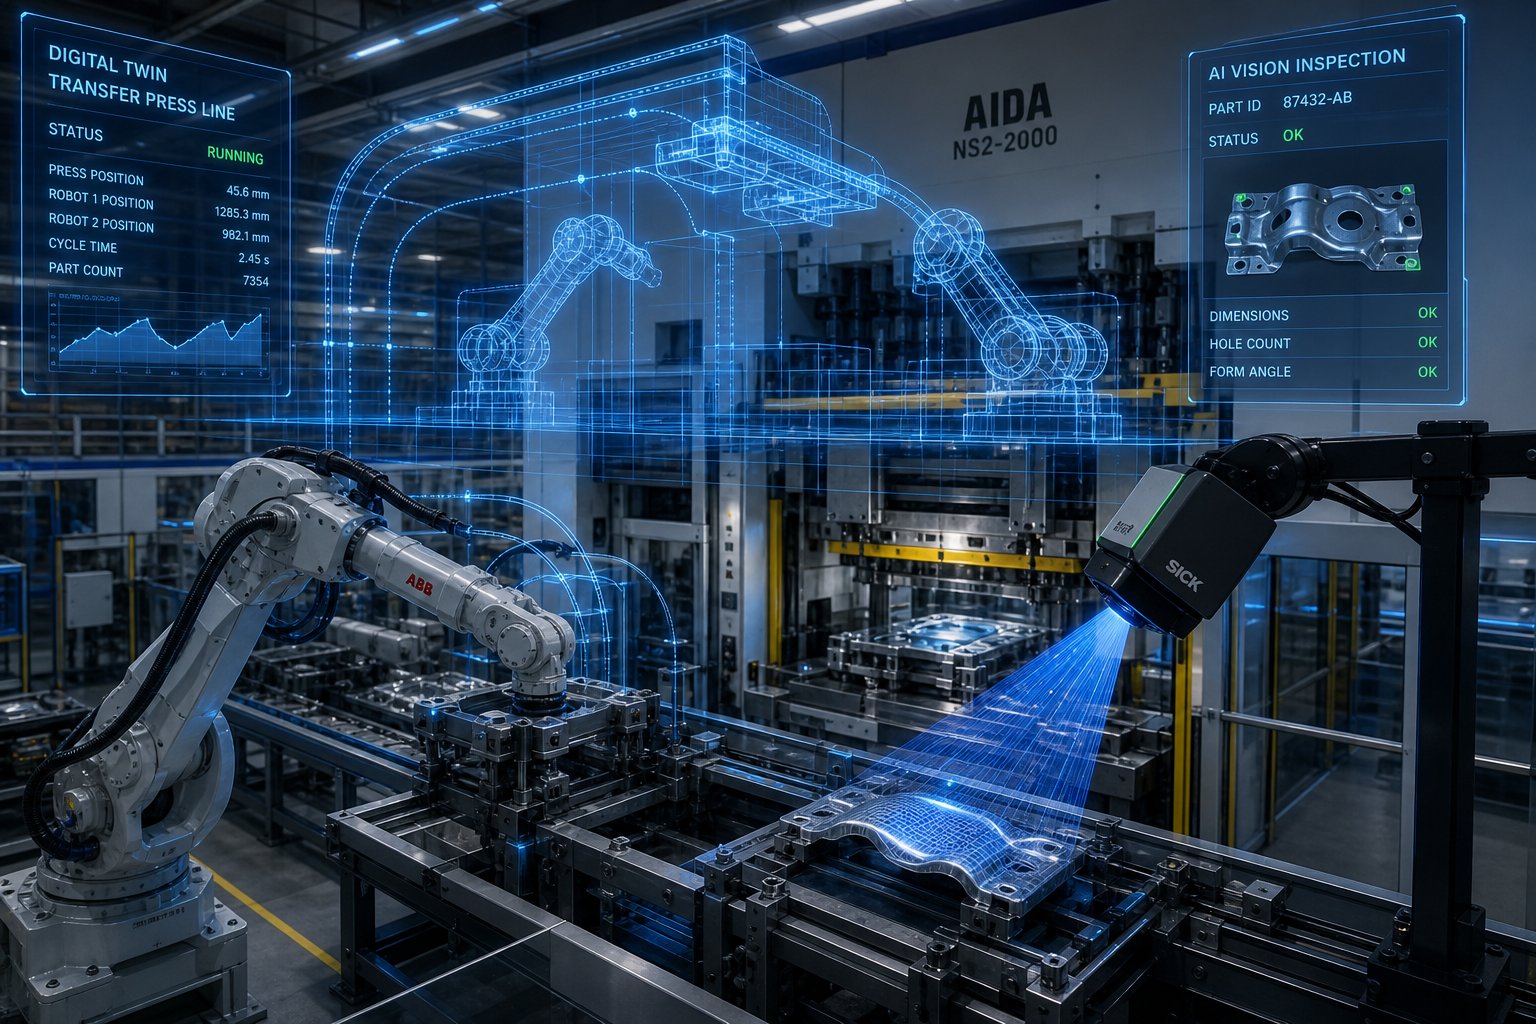
Se správným hodnotícím rámcem a zavedenými dodavatelskými vztahy je zbývající výzvou udržení výkonu systému podle specifikace v průběhu let výroby. Právě tam začínají nové technologie - AI-sledování kvality, prediktivní údržba a simulace digitálního dvojčete - přetvářet to, co je možné.
Vznikající technologie a plánování implementace
Robotická přenosová razicí buňka, která během uvádění do provozu fungovala bezchybně, se může po tisíce výrobních hodin tiše dostat do problémů. Opotřebení okrajů matrice. Přesnost umístění se zhoršuje. Jemný silový skok zůstane nepovšimnut, dokud míra zmetkovitosti nestoupne a někdo konečně vytáhne matrici ke kontrole. Nová generace technologie transferového razítkování nejenže posouvá díly rychleji -, ale sleduje, učí se a varuje, než se problémy prodraží.
Kontrola kvality a prediktivní údržba s povolenou AI-
Systémy inline AI vidění jsou nyní nasazovány přímo v linkách převáděcího lisu a kontrolují každý díl během samotného předávacího okna -, nikoli poté, co díl opustí lis. Kamery s vysokým-rozlišením se strukturovaným osvětlením zachycují povrchová a rozměrová data, když robot pohybuje obrobkem mezi stanicemi, a klasifikují vady, jako jsou rozštěpení, záhyby a rozměrové odchylky, za méně než 100 milisekund na snímek. Přesnost detekce na těchto systémech dosahuje99,5 % nebo vyšší při rychlosti linkyve srovnání s 55–85 % u lidských inspektorů v závislosti na únavě směny a typu závady.
To, co dělá kontrolu kvality AI v robotickém transferovém lisování obzvláště výkonným, je načasování. Vzhledem k tomu, že součást je již v pohybu mezi stanicemi, systém počítačového vidění může vyhodnotit výsledky tváření v mezistupních - zachycením rozvíjejícího se rozdělení na stanici tři, než součást obdrží další tváření na stanicích čtyři a pět. Tradiční kontrola na konci--linky zachytí až hotový defekt poté, co byla spotřebována veškerá tvarovací energie a čas lisování. Inline AI zachytí prekurzor, což umožňuje okamžité nastavení matrice nebo automatické vyřazení součásti dříve, než následné stanice znásobí poškození.
Prediktivní údržba při lisování v transferovém lisu staví na datech snímání síly-točivého momentu, která již existují v mnoha robotických buňkách. Pomocí trendů silových signatur zaznamenaných u každého umístění - kontaktních sil, když součást dosedá na kolíky lokátoru, odporu při uvolnění chapadla, jemných změn zatížení při změnách geometrie součásti - modely strojového učení identifikují vzorce degradace dny předtím, než se projeví jako úniky kvality. Případová studie lisovny zdokumentovala, že 68 % neplánovaných odstávek lisu bylo možné předejít varováním 4 až 48 hodin předem, na základě progresivních vzorů opotřebení matrice viditelných v metrikách kvality dílů dlouho před selháním nástroje.
Praktický dopad na operace s přenosovou matricí je významný:
- Redukce šrotu- zachycení defektů v mezifázích tváření eliminuje plýtvání časem lisování na již narušené součásti. Zařízení hlásí snížení zmetkovitosti o 30–45 % po nasazení monitorování v-reálném čase.
- Prodloužení životnosti zemřít- prediktivní modely sledují progresi opotřebení a doporučují servis v optimálním načasování, nikoli podle pevně stanovených plánů počtu zdvihů-, čímž se obnoví 8–15 % životnosti matrice, která by jinak byla ztracena předčasným nebo pozdním zásahem.
- Prevence neplánovaných prostojů- digitální monitorovací systémy dvojčat předpovídají 70–85 % poruch 6 až 36 hodin předem a převádějí havarijní poruchy na plánovaná období údržby.
Digitální simulace dvojčat pro ověření přenosu pohybu
Představte si, že ověřujete celou sekvenci pohybu přesunu - dráhy robota, načasování lisu, vůlí EOAT, kolizní zóny -, než jediný kus oceli dopadne na dílnu. Díky digitální simulaci přenosových matric pro dvojčata je tato rutina spíše než aspirační.
Moderní simulační platformy kombinují fyzikálně -přesné modely robotů s fotorealistickým vykreslováním prostředí, aby odstranily mezeru mezi výkonem ve virtuálním a skutečném-světě. ABB RobotStudio HyperReality například provozujestejný firmware ovladače používaný ve fyzických robotech, čímž bylo dosaženo přibližně 99% korelace mezi simulovaným a skutečným chováním robota. Chyby polohování klesají z 8–15 mm typických pro konvenční simulační přístupy až na přibližně 0,5 mm s použitím kalibrace absolutní přesnosti - dobře v rámci tolerancí umístění přenosových lisovacích lisů.
Pro inženýry plánující robotickou přenosovou buňku přináší digitální simulace dvojčat tři konkrétní výhody:
- Ověření pohybu přenosu před sestavením- ověřte, že robot může dokončit svůj úplný pohybový profil v rámci dostupného okna tahu-, včetně ramp zrychlení, změn orientace a okrajů vůle. Zachycení problému s rušením v simulaci stojí hodiny inženýrského času. Chytání během fyzické zkoušky stojí týdny a přepracování nástrojů.
- Snížení doby uvedení do provozu- zařízení využívající-přesná digitální dvojčata hlásí až o 80 % kratší dobu uvádění do provozu, protože robotické programy se přenášejí přímo ze simulace na fyzický hardware s minimálním- laděním stroje.
- Školení modelu AI ve virtuálních prostředích- syntetická data generovaná z fotorealistické simulace trénují modely vidění a vnímání, aniž by vyžadovaly tisíce fyzických produkčních cyklů. Randomizace domény - automaticky měnící osvětlení, umístění součástí a podmínky povrchu - vytváří robustní modely umělé inteligence, které se od prvního dne zobecňují na skutečné tovární podmínky.
Plánování implementace ražení robotického transferového lisu
Samotná technologie nezaručuje výsledky. Inženýři, kteří uspějí s implementacemi robotického přenosu, postupují podle záměrné{1}}strategie náběhu, spíše než aby se pokoušeli-nasadit od prvního dne v plném rozsahu. Zde je praktická cesta vpřed:
Začněte analýzou rodiny součástí.Proveďte audit svého současného a plánovaného portfolia dílů a zjistěte, které rodiny skutečně těží z robotického přenosu - dílů vyžadujících změnu orientace, hloubkové tažení na více stanicích nebo časté změny geometrií. Seskupte díly podle složitosti převodového pohybu, nejen podle tonáže nebo materiálu, abyste určili, který typ systému a strategie EOAT slouží nejširší skupině.
Zapojte včas dodavatele matric.Konstrukce přenosové matrice a specifikace robotického systému musí probíhat paralelně, nikoli postupně. Vůle matrice, rozteč stanic a konzistence průchozí{1}}čáry, to vše závisí na znalosti pohybové obálky přenosového mechanismu před zahájením podrobného návrhu matrice. Partnerům se líbíYICHEN, kteří se specializují na přenosové lisovací raznice pro složité formování více stanic{0}}, začleňují kompatibilitu robotického přístupu do svého standardního procesu návrhu - zajišťují, že rozvržení lisovacích nástrojů se přizpůsobí dráze uchopovačů a udržuje zarovnání mezi stanicí-a{3}}, které robotické systémy vyžadují pro stabilní opakovatelnost.
Pilotní část s nižší-složitostí.Vyberte si počáteční program s mírnými formovacími fázemi (tři až čtyři stanice), přímočarými přenosovými pohyby a shovívavými cíli doby cyklu. Vybudujte si důvěru operátora, ověřte svůj přístup k synchronizaci a zaveďte postupy údržby na zvládnutelném rozsahu, než se rozšíříte na osm-stanic běžících rychlostí 18 SPM.
Postupně vrstvěte inteligenci.Nejprve nasaďte základní blokování ochrany matrice a ověření polohy. Přidejte sledování síly-točivého momentu, jakmile základní data vytvoří normální kontaktní podpisy. Zaveďte kontrolu AI vidění poté, co mechanický systém běží spolehlivě. Každá vrstva staví na ověřeném výkonu, spíše než aby zaváděla více neznámých současně.
Inženýři, kteří vytěží maximum z robotického transferového lisování, to považují za výzvu systémové integrace, nikoli za nákup komponent. Tisk, robot, kostka, EOAT, synchronizace a nyní monitorování řízené umělou inteligencí -vše vzájemně působí. Dostat jeden prvek správně v izolaci znamená málo, pokud rozhraní mezi nimi nebyla od začátku navržena společně. Systémové-myšlení na úrovni - v kombinaci se zkušenými partnery a disciplinovanou implementační sekvencí - je to, co odděluje přenosové buňky, které zasáhly své cíle, od těch, které vyžadují roky řešení problémů, než splní svůj původní slib.
Často kladené otázky o robotickém transferovém lisování
1. Jaký je rozdíl mezi robotickým přenosovým lisováním a progresivním lisováním?
Progresivní lisování vede souvislý kovový pás přes integrované stanice v rámci jednoho bloku matrice, přičemž díly zůstávají připojeny k nosnému pásu až do konečného odříznutí. Robotické přenosové lisování nejprve oddělí polotovary a poté pomocí robotů nebo servo{1}}řízených mechanismů fyzicky přemísťuje jednotlivé obrobky mezi nezávislými lisovacími stanicemi. Díky tomu je robotický přenos ideální pro větší díly, hluboké tažení a geometrie vyžadující změnu orientace mezi fázemi tváření. Progresivní matrice vynikají při velkoobjemových-jednoduchých součástech s rychlostí nad 30 SPM, zatímco robotický přenos obvykle pracuje při 6–25 SPM, ale zvládá mnohem větší složitost součástí.
2. Jak rychle mohou robotické přenosové razicí systémy běžet ve zdvihech za minutu?
Rychlost se výrazně liší podle typu mechanismu. Servopřenášecí tyče dosahují 15-25 SPM pro inline výrobu malých až středních dílů. Systémy příčníků zvládají širší části rychlostí 10-18 SPM. Tříosé přenosy dosahují 12-30 SPM u kompaktních dílů se složitými profily pohybu. Šestiosé kloubové roboty jsou nejpomalejší při 6-15 SPM, ale nabízejí maximální flexibilitu pro změnu orientace dílu. Hmotnost součásti, přenosová vzdálenost a změny orientace snižují dosažitelnou rychlost. Pro srovnání, progresivní matrice běžně udržují 30-60+ SPM, takže jsou rychlejší pro jednoduché geometrie při vysokých objemech.
3. Jakou přesnost polohování vyžadují robotické přenosové lisovací systémy?
Většina aplikací robotického transferového lisování vyžaduje přesnost umístění plus minus 0,5 mm na každé lisovací stanici, přičemž specifikace opakovatelnosti jsou ještě přísnější na plus minus 0,1 až 0,2 mm. Tyto tolerance zajišťují, že díly konzistentně sedí na vodicích kolících a hnízdech matric bez chyb-dopadů, které způsobují poškození nástrojů. Dosažení a udržování těchto specifikací vyžaduje správné synchronizační protokoly, strategie tepelné kompenzace a často -systémy umisťování řízené zrakem, které poskytují- korekci posunu v reálném čase řídicímu systému robota během výroby.
4. Jak si vyberete mezi vakuovými, mechanickými a magnetickými chapadly pro ražení v transferovém lisu?
Výběr chapadla závisí na typu materiálu, požadavcích na povrch, přítomnosti maziva a potřebě doby cyklu. Přísavky jsou vhodné pro ploché nebo mírně zakřivené povrchy s čistým nebo lehce naolejovaným povrchem, nabízejí rychlé ovládání a minimální stopy. Mechanická chapadla zvládnou zaolejované díly, nepravidelné profily a větší užitečné zatížení díky pozitivnímu upnutí, ale přidávají 50-150 ms na cyklus. Magnetická chapadla fungují pouze na železných materiálech, ale zabírají okamžitě a dobře snášejí maziva. Hliníkové díly vyžadují -neznačkující měkká-kontaktní chapadla, za tepla-lisovaná borová ocel potřebuje nástroje odolné vůči teplu nad 200 stupňů C a nerezová ocel obvykle vyžaduje mechanická chapadla, protože olejové filmy porazí vakuová těsnění.
5. Kdy NEPOUŽÍVEJTE robotické přenosové lisování?
Robotický přenos není nákladově-efektivní u velmi velkých-objemových jednoduchých dílů, které mohou zůstat na souvislém pásu, kde progresivní raznice poskytují nižší-náklady na kus nad 250 000 ročních jednotek. Nedosahuje se ani tehdy, když cíle cyklu překročí 30 SPM, když jsou díly malé a lehké bez potřeby změny orientace, když je omezený prostor na podlaze nebo když jsou omezené rozpočty a geometrie dílu umožňuje tvarování-na pásech. Inženýři by měli provést analýzu-vyrovnaného objemu, která porovná celkové náklady na systém s{10}}úsporami na kus, než se zaváže. Složitost programování a požadavky na dovednosti údržby pro robotické systémy také zvyšují průběžnou režii, které se jednodušší přístupy vyhýbají.


